Zamiast sygnału z satelity wystarczy pole magnetyczne Ziemi. Northrop Grumman sprawdził AQNav na bojowym dronie Lumberjack.
GPS można zagłuszyć albo oszukać, ale skorupy Ziemi już nie tak łatwo. Northrop Grumman i SandboxAQ przeprowadziły niedawno test drona Lumberjack wyposażonego w system AQNav, który określa położenie na podstawie drobnych różnic w polu magnetycznym naszej planety. Maszyna działała w środowisku pozbawionym GPS, a producent mówi o udanym demonstratorze technologii przeznaczonej właśnie na pole walki pełne zakłóceń.
Zamiast patrzeć w niebo, dron patrzy pod siebie
Klasyczna nawigacja satelitarna działa dzięki sygnałom docierającym do odbiornika z satelitów. Ma to jedną wadę – sygnał jest po prostu słaby. W warunkach wojny elektronicznej można go stosunkowo łatwo zagłuszyć albo podsunąć odbiornikowi fałszywe dane, czyli zastosować spoofing.
AQNav podchodzi do problemu zupełnie inaczej. System wykorzystuje bardzo czułe magnetometry do mierzenia niewielkich zmian pola magnetycznego związanych ze skorupą Ziemi. Skały zawierają różne ilości minerałów magnetycznych, dlatego pole nie jest wszędzie idealnie takie samo. Nad jednym fragmentem terenu wartość będzie minimalnie wyższa, nad innym niższa.
Powstaje więc coś w rodzaju magnetycznego odcisku palca konkretnego miejsca. Komputer pokładowy porównuje bieżący pomiar z wcześniej przygotowaną mapą anomalii magnetycznych i na tej podstawie określa, gdzie znajduje się maszyna. Nie potrzeba do tego żadnego sygnału wysyłanego z zewnątrz. Nie ma satelity, nadajnika naziemnego ani radiolatarni, które przeciwnik mógłby po prostu wyłączyć albo zagłuszyć.
Tu pojawia się fizyka kwantowa, ale nie komputer kwantowy
Określenie nawigacja kwantowa może sugerować, iż gdzieś w kadłubie drona znalazł się miniaturowy komputer kwantowy. Tak jednak nie jest. Kwantowy jest przede wszystkim sposób działania bardzo czułych sensorów mierzących pole magnetyczne.
Problem polega na tym, iż sam samolot czy dron również generuje mnóstwo magnetycznego bałaganu. Silniki, przewody, elektronika pokładowa, drgania konstrukcji i zmieniające się warunki otoczenia tworzą szum znacznie utrudniający wychwycenie subtelnych sygnałów pochodzących ze skorupy Ziemi.
AQNav wykorzystuje więc modele obliczeniowe do oddzielania interesującego sygnału od zakłóceń generowanych przez platformę. Dopiero oczyszczony pomiar trafia do algorytmu porównującego go z mapą magnetyczną.
Jest to trochę jak nawigowanie samochodem na podstawie bardzo szczegółowej mapy nierówności nawierzchni. Gdyby każde miejsce na drodze miało unikalny wzór drobnych wybojów, wystarczyłoby zmierzyć to, po czym właśnie przejechaliśmy i znaleźć identyczny wzór na zapisanej wcześniej mapie.
Poleciał dron przeznaczony do ataku
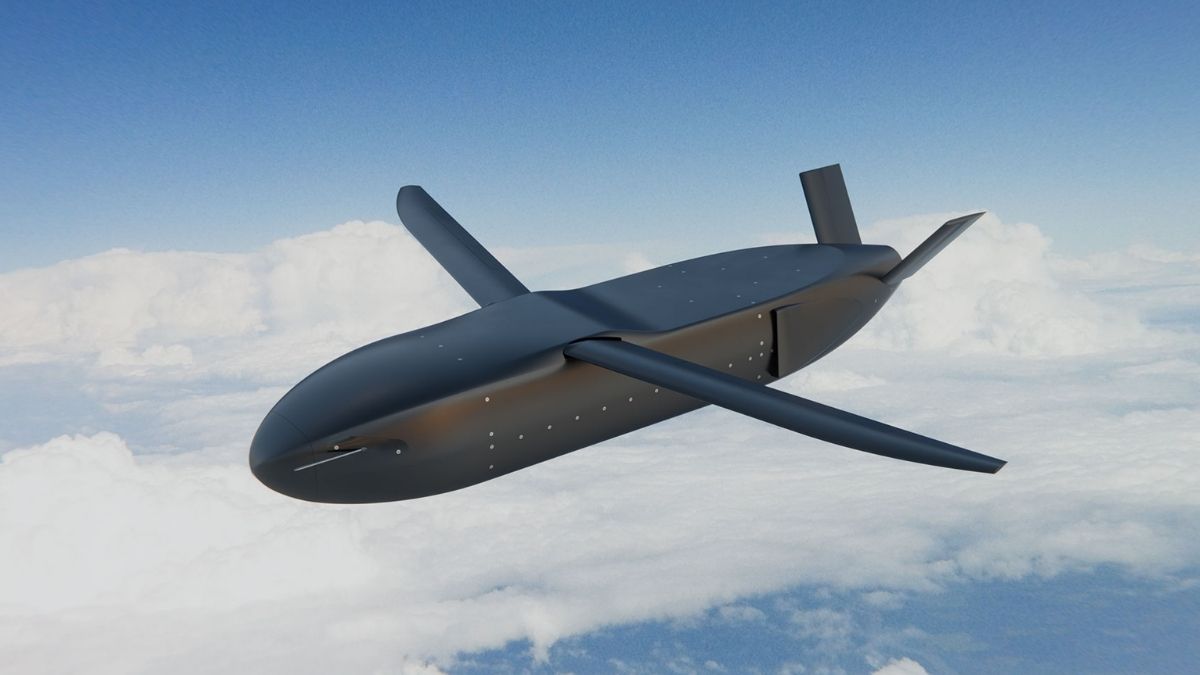
Test nie odbył się na małym samolociku z aparaturą pomiarową. AQNav trafił na Lumberjacka firmy Northrop Grumman, czyli bezzałogowiec klasy Group 3 rozwijany jako relatywnie tani system uderzeniowy przeznaczony do działania w niebezpiecznym środowisku.
Lumberjack ma modułową komorę ładunkową i może wykonywać zadania rozpoznawcze oraz uderzeniowe. Wcześniejsze demonstracje obejmowały m.in. autonomiczne prowadzenie misji oraz wykorzystanie miniaturowej amunicji precyzyjnej Hatchet.
Na Spider’s Web pokazywaliśmy już drony projektowane tak, aby po utracie GPS przez cały czas potrafiły odnaleźć drogę dzięki kamerom i sztucznej inteligencji. AQNav dokłada do tego zupełnie inną warstwę. Kamera potrzebuje czegoś charakterystycznego do rozpoznania, natomiast mapa magnetyczna nie zależy od tego, czy pod maszyną jest miasto, las, pustynia albo noc. Według producentów system może działać również nad wodą, gdzie nawigacja wizyjna staje się szczególnie trudna z powodu braku charakterystycznych punktów terenu.
Zainstalowali oprogramowanie w mniej niż godzinę
Ciekawy jest także sposób integracji. AQNav w testowanym wariancie jest rozwiązaniem przede wszystkim programowym i ma współpracować z różnymi czujnikami oraz istniejącymi komputerami pokładowymi.
Inżynierowie deklarują, iż oprogramowanie zostało zainstalowane w systemach Lumberjacka w czasie krótszym niż godzina. To ważniejsze, niż może się wydawać, bo wojsko nie potrzebuje kolejnego wielkiego urządzenia wymagającego przebudowy połowy drona. Znacznie atrakcyjniejsza jest technologia, którą można dołożyć do wielu istniejących platform.
Podczas lotu AQNav współpracował również z nawigacją wizyjną. Nie należy więc rozumieć demonstracji jako lotu wykonanego wyłącznie dzięki jednemu magnetometrowi. Chodzi raczej o budowanie kilku niezależnych źródeł pozycjonowania, z których komputer może korzystać zależnie od sytuacji.
Bardzo podobny kierunek widać również w innych rozwiązaniach rozwijanych dla wojska. Systemy wykorzystujące obrazy otoczenia potrafią określać pozycję maszyny choćby wtedy, gdy GPS całkowicie przestaje działać. Magnetyczna mapa Ziemi może być kolejnym elementem takiego zestawu.
Najważniejszej liczby jednak nie podali
Sam test wygląda ciekawie, ale nie podano dokładności nawigacji osiągniętej przez Lumberjacka, czasu lotu ani odchylenia pozycji względem rzeczywistej trasy. Nie wiemy też, jak dużą część misji system wykonywał w warunkach pełnego odcięcia GPS. To ważne, bo samo utrzymanie orientacji jest czymś innym niż precyzja wystarczająca do uderzenia w niewielki cel.
Wiemy natomiast, iż technologia nie zaczęła się od tego jednego drona. AQNav był wcześniej testowany przez setki godzin na różnych statkach powietrznych. Podczas wcześniejszej kampanii lotniczej system na trasach trwających ponad 2 godz. radził sobie lepiej niż pozbawiona GPS nawigacja inercyjna, a najlepszy zanotowany błąd pozycji spadł poniżej 74 m. Tych wyników nie można jednak automatycznie przepisać na Lumberjacka, bo dla najnowszego testu takich danych nie opublikowano.
*Źródło grafiki wprowadzającej: northropgrumman